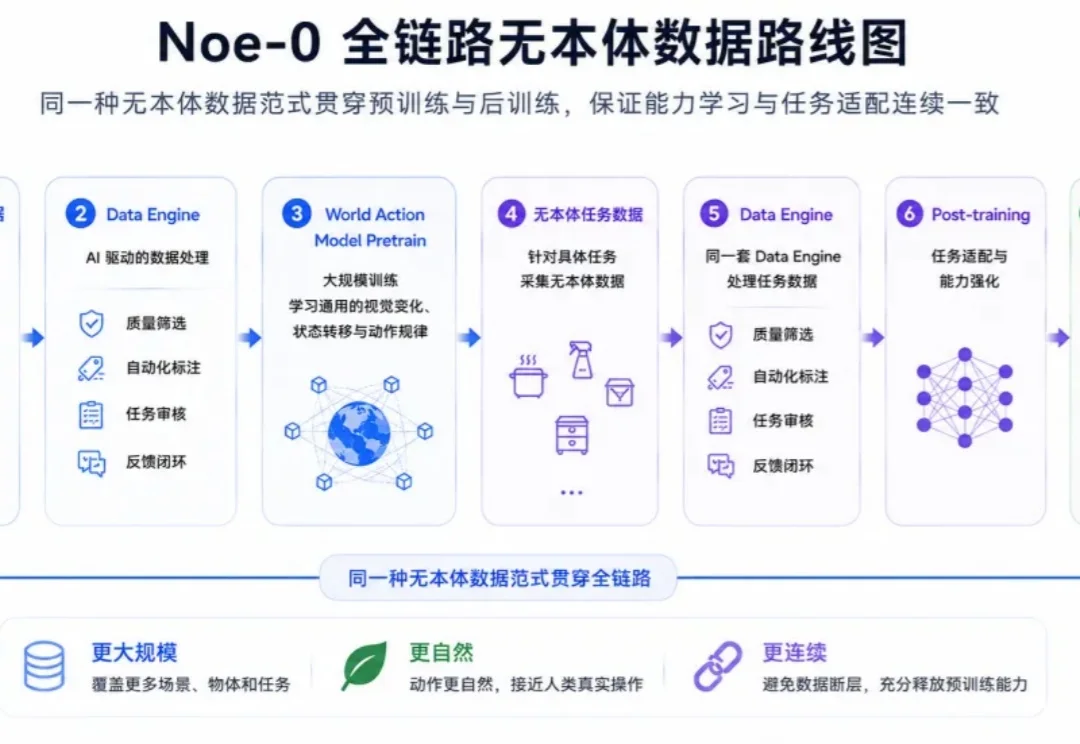
突破遥操瓶颈!全新无本体数据世界动作模型Noe-0发布
突破遥操瓶颈!全新无本体数据世界动作模型Noe-0发布我们理想中的具身智能模型,是什么样的?
来自主题: AI技术研报
6490 点击 2026-08-28 11:45

 搜索
我们理想中的具身智能模型,是什么样的?
8月14日,一个叫Cocode的项目悄悄出现在GitHub上,简介写得很直白,基于DeepSeek Harness构建的开箱即用发行版。不到两周,它拿到150多个star,并在8月25日发布了v1.0.2。
867 亿元,Hugging Face 被英伟达纳入麾下,就在这桩巨额收购的前一晚,OpenAI 发布超长安全调查报告里,Hugging Face 还是一个巨大的「事故现场」——看来并没有影响它的价值。
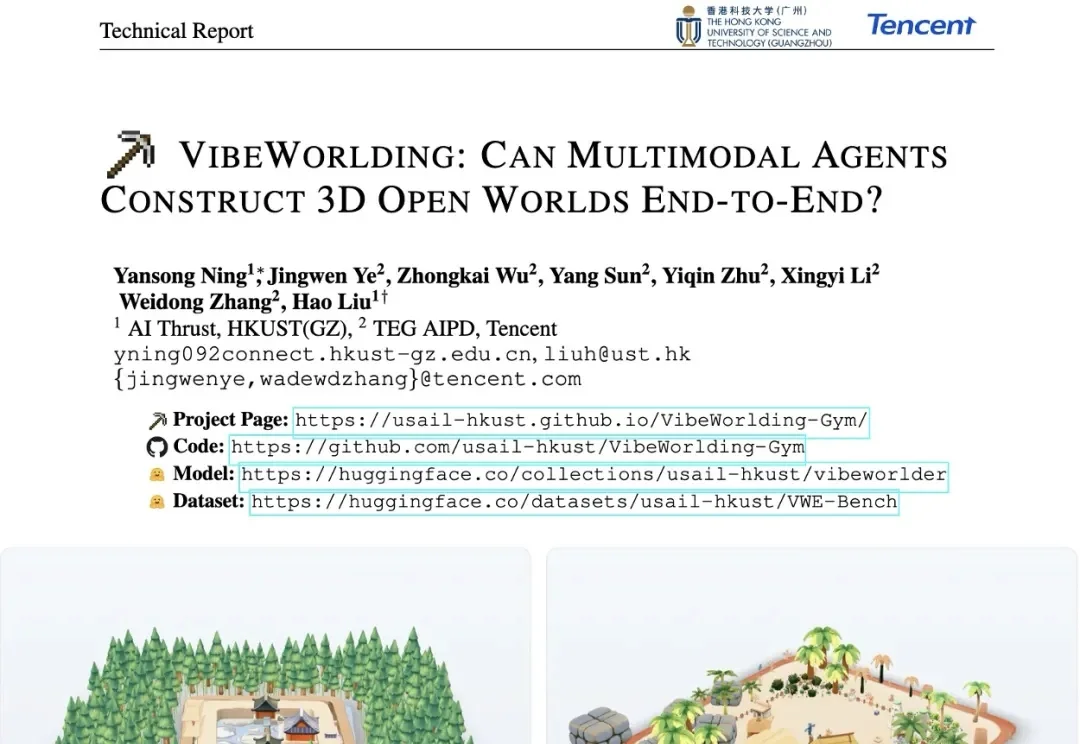
如果说 Vibe Coding 让「写代码」这件事从「敲键盘」变成了「和 AI 对话」,那么今天要介绍的这项工作,可能正在把同样的故事在 3D 世界构建 领域重演一遍。
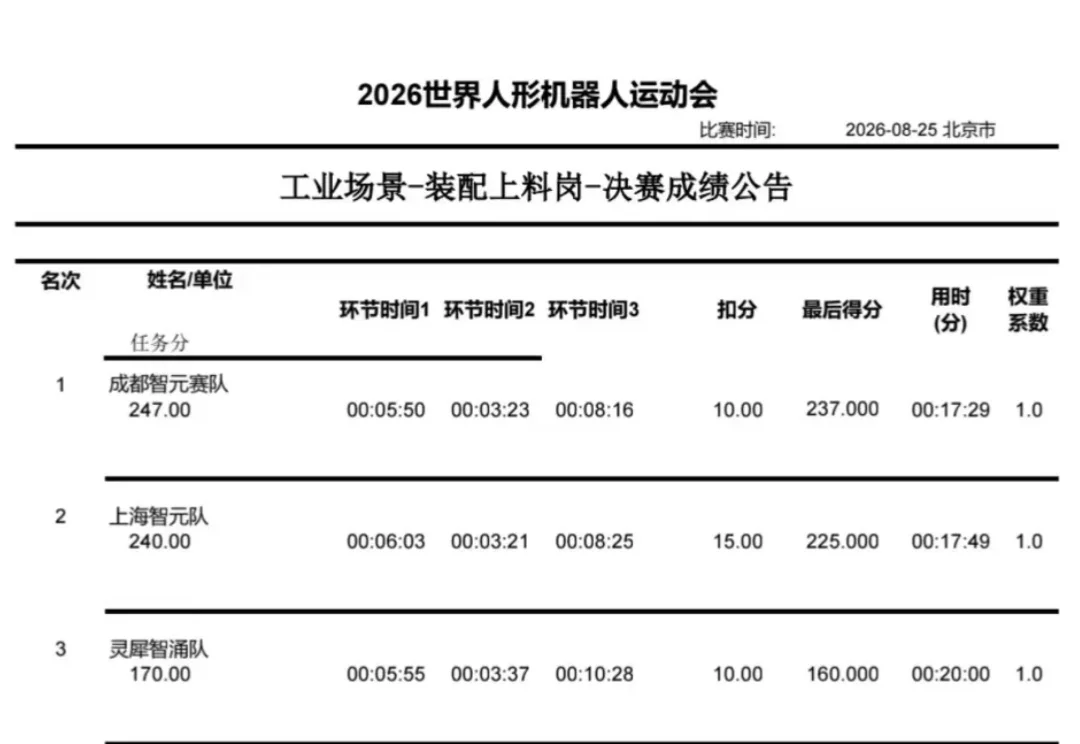
在 2026 世界人形机器人运动会 - 工业场景赛 -「装配上料岗」赛项中,一台机器人需要连续完成搬运上架、拣选上料、物料装配三项任务:从搬运 10kg 物料箱,到七类零件拣选,再到发动机 18 个气门的亚毫米级装配。
“让AI自己跑通IP孵化闭环。”
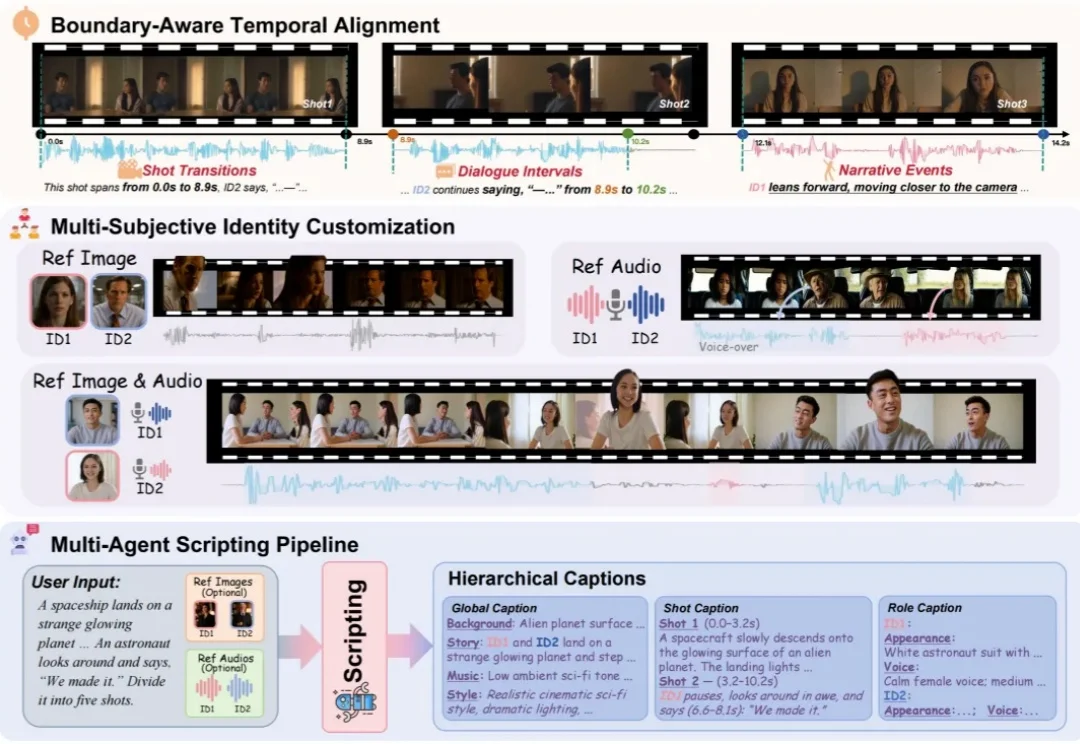
过去几年,视频生成模型在清晰度、运动表现和画面质感上不断进步。输入一句文字,模型已经能够生成颇具电影感的视频。
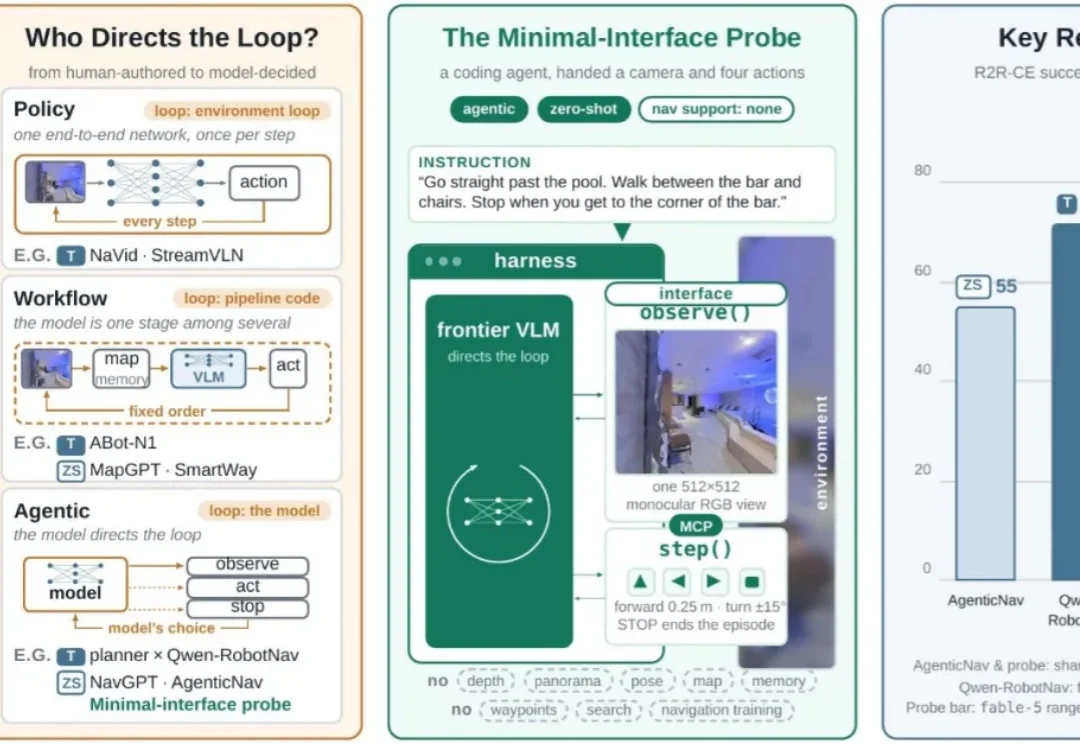
不建图、不记忆、零训练:coding-agent 被直接扔进屋里,导航成绩反超工业级专用模型。
过去两年,大模型几乎重写了人机协作的默认想象:写代码、查资料、做分析,似乎都能 “一问即答”。但仔细看会发现,当下很多能力并不是模型自己长出来的,而是人为地在外面包了一层又一层框架。
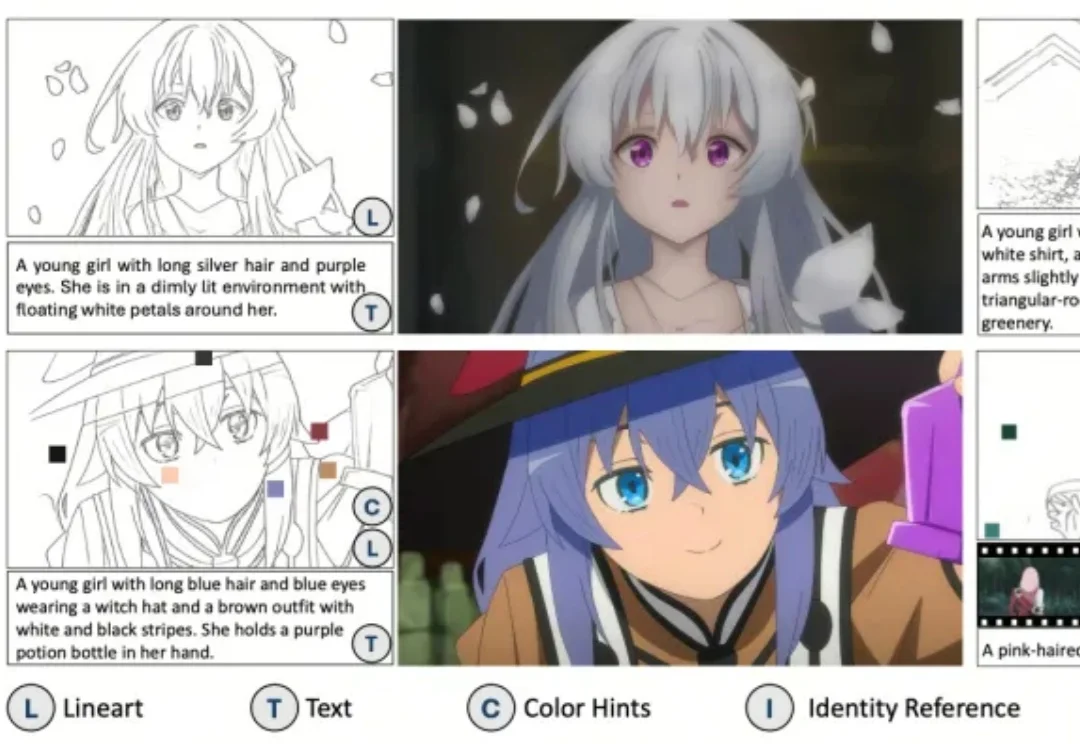
在动画和美术生产中,线稿上色是一个看似基础、却极其依赖细节控制的环节。创作者往往不是简单地把线稿涂上颜色,还需要理解角色身份、遵守局部色块约束、参考前后帧风格,并在连续片段中保持服装、发色、妆容和背景的一致性。