AI资讯新闻榜单内容搜索-机器人

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 机器人
独家|优理奇机器人UniX AI完成5亿元Pre-A轮融资,产业资本协同推动具身智能规模化落地

独家|优理奇机器人UniX AI完成5亿元Pre-A轮融资,产业资本协同推动具身智能规模化落地

独家|优理奇机器人UniX AI完成5亿元Pre-A轮融资,产业资本协同推动具身智能规模化落地

近日,通用具身智能机器人企业优理奇机器人(UniX AI)宣布完成5亿元 Pre-A 轮融资。老股东谢诺投资、涌铧投资连续多轮超额追加投资,新进机构包括绿地集团、柯力传感、华工创投、新景富盈、红鸟启航基金、玉林产投等产业及财务投资人。
来自主题: AI资讯
6691 点击    2026-11-09 15:19
OpenAI、Anthropic接连出手!中国黑马把实验室变成AI「进化训练场」

OpenAI、Anthropic接连出手!中国黑马把实验室变成AI「进化训练场」

OpenAI、Anthropic接连出手!中国黑马把实验室变成AI「进化训练场」

今年2月,OpenAI干了件挺轰动的事: 把GPT-5接进Ginkgo Bioworks的云实验室。AI设计实验,机器人执行,结果回传,AI再设计下一轮。
来自主题: AI资讯
6297 点击    2026-11-09 11:05
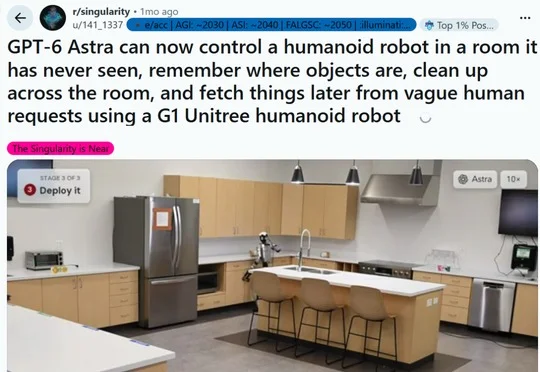
GPT-6 Astra的机器人能力被扒:可能接受过专门训练

GPT-6 Astra的机器人能力被扒:可能接受过专门训练

GPT-6 Astra的机器人能力被扒:可能接受过专门训练

研究显示,GPT-6 Astra、GPT-6.1 Sol和Gemini Argon可能接受过机器人专门训练,并对Franka Panda运动学知识过拟合,尚不能证明其掌握可跨机器人迁移的通用运动学能力。
来自主题: AI技术研报
8338 点击    2026-11-08 14:49
英伟达等重新设计VLA推理!机器人动作提速3.4倍

英伟达等重新设计VLA推理!机器人动作提速3.4倍

英伟达等重新设计VLA推理!机器人动作提速3.4倍

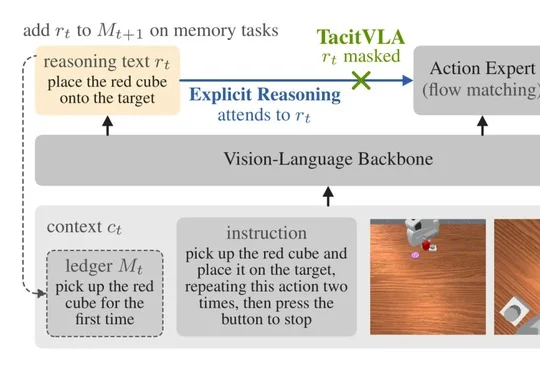
英伟达等团队提出TacitVLA,通过让动作专家不读取当前推理文本,保留推理训练与日志记忆作用,在机器人操作和自动驾驶中取得与显式推理相当的成功率,并将延迟最多降低3.4倍。
来自主题: AI技术研报
7975 点击    2026-11-08 14:48
全民RSI时代来了?第一批中国玩家,已经在家让AI造AI

全民RSI时代来了?第一批中国玩家,已经在家让AI造AI

全民RSI时代来了?第一批中国玩家,已经在家让AI造AI

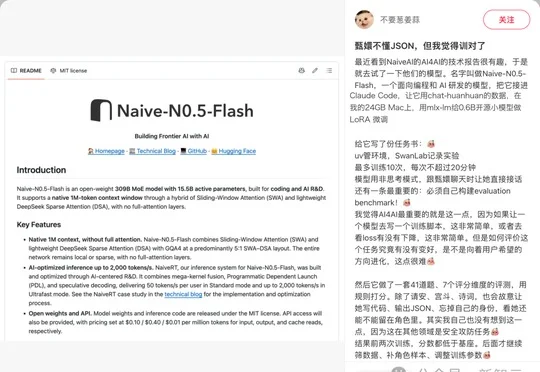
NaiveAI开源的Naive-N0.5-Flash已让普通玩家在个人电脑上完成数据处理、训练、评测与纠错,覆盖客服、游戏和机器人控制等任务,推动Vibe Training与递归自我改进落地。
来自主题: AI资讯
8376 点击    2026-11-07 14:50
陶大程教授最新技术文章:一台机器人犯过的错,怎样让另一台少走弯路?

陶大程教授最新技术文章:一台机器人犯过的错,怎样让另一台少走弯路?

陶大程教授最新技术文章:一台机器人犯过的错,怎样让另一台少走弯路?

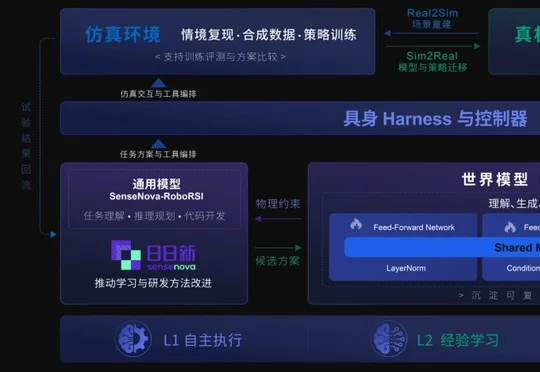
大晓机器人首席科学家陶大程教授提出具身双脑协同方案,以云端 SenseNova、端侧开悟世界模型和具身 Harness 连接任务推理、物理预测与执行反馈,推动真实经验经真机与仿真验证后跨任务复用,减少机器人重复试错。
来自主题: AI资讯
8653 点击    2026-11-07 14:48
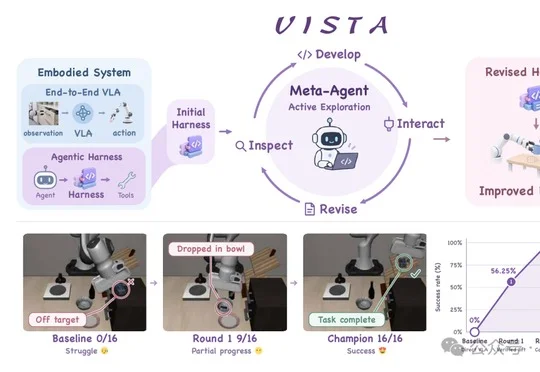
机器人自己写代码修自己,成功率从17.5%涨到95%:具身智能有了不动权重的自进化框架

机器人自己写代码修自己,成功率从17.5%涨到95%:具身智能有了不动权重的自进化框架

机器人自己写代码修自己,成功率从17.5%涨到95%:具身智能有了不动权重的自进化框架

清华大学和新加坡国立大学团队提出并开源VISTA,通过Meta-agent自主修改Harness代码且不更新模型权重,将LIBERO-Pro整体任务成功率从17.5%提升至95.0%。
来自主题: AI技术研报
9226 点击    2026-11-07 14:48
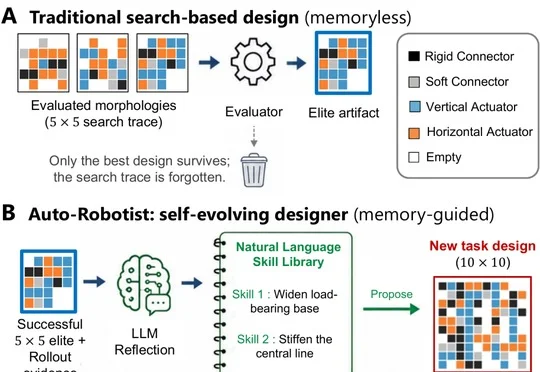
EMNLP'26|AI机器人协同设计智能体:每一次试错都留下经验

EMNLP'26|AI机器人协同设计智能体:每一次试错都留下经验

EMNLP'26|AI机器人协同设计智能体:每一次试错都留下经验

密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。

来自主题: AI技术研报
7717 点击    2026-11-07 14:46