AI资讯新闻榜单内容搜索-模型训练

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 模型训练
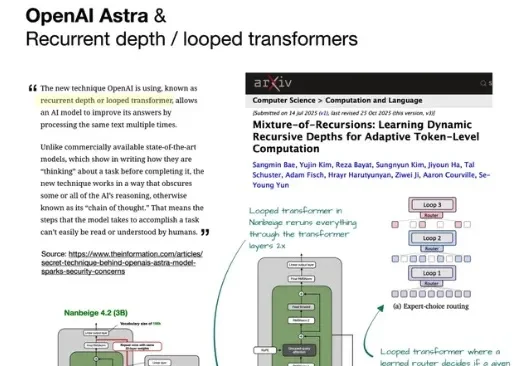
同等预算下,Looped Transformer更强吗?清华、字节Seed给出答案

同等预算下,Looped Transformer更强吗?清华、字节Seed给出答案

同等预算下,Looped Transformer更强吗?清华、字节Seed给出答案

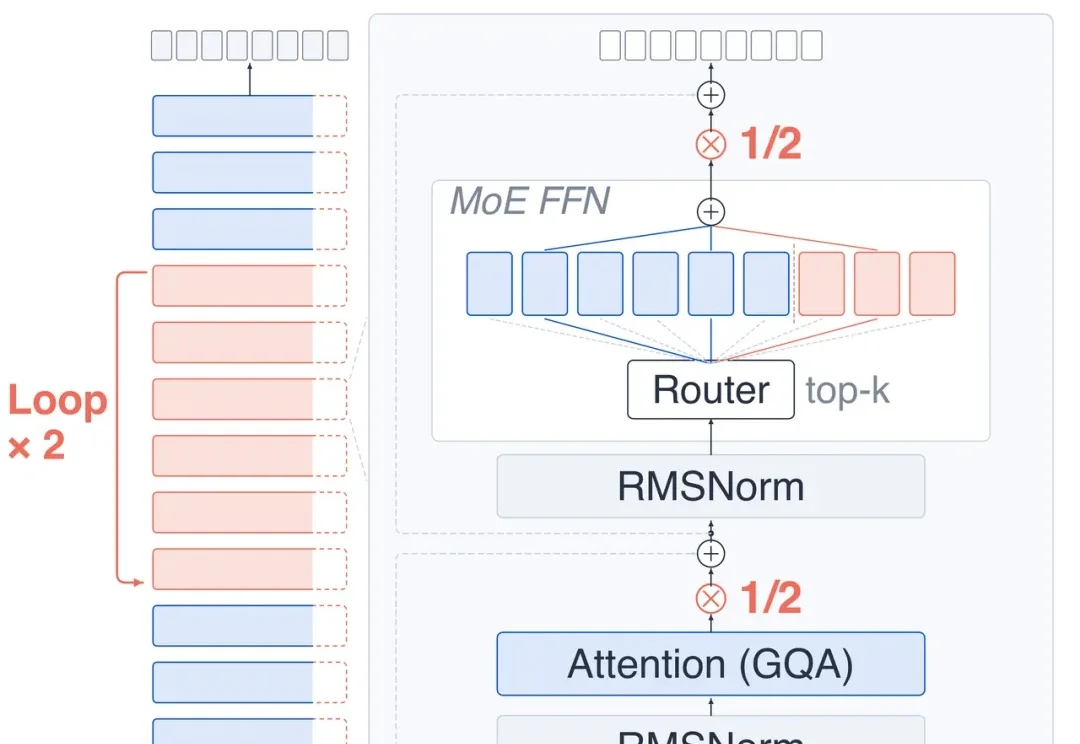
在大模型的发展中,提升能力的主要手段一直是 "做大"—— 更多参数、更多数据、更多算力。如今,另一条思路开始受到关注:与其不断堆叠新的层,不如让已有的层再跑一遍。这就是 Looped Transformer。普通 Transformer 的每一层只执行一次,而 Looped Transformer 会把其中一部分层重复执行,让模型在不增加参数的情况下获得更深的计算。

来自主题: AI技术研报
6457 点击    2026-09-08 11:01
虚幻引擎CEO围观最新世界模型:代码驱动,视频模型生成画面

虚幻引擎CEO围观最新世界模型:代码驱动,视频模型生成画面

虚幻引擎CEO围观最新世界模型:代码驱动,视频模型生成画面

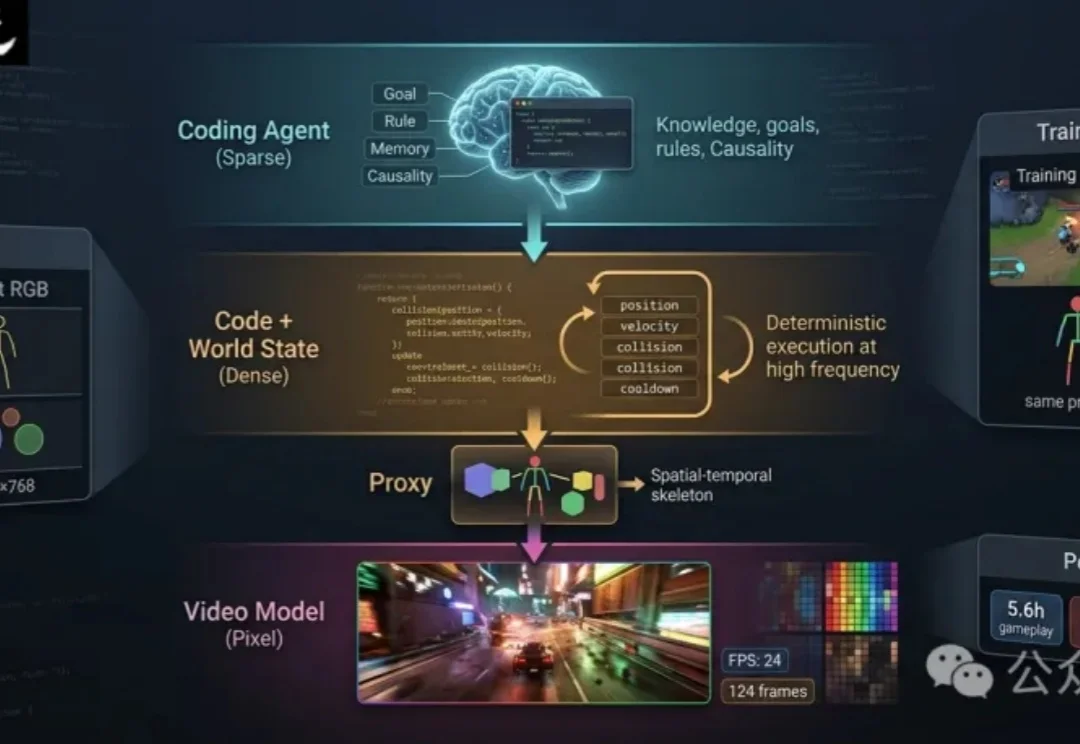
近年来,视频生成模型在清晰度、时序一致性和可控性上快速进步。给定文本、图像、相机轨迹或玩家动作,模型已经能够合成连贯的后续画面,也让「可交互视频世界」逐渐从概念走向可观看、可操作的原型。

来自主题: AI技术研报
7032 点击    2026-09-08 10:42
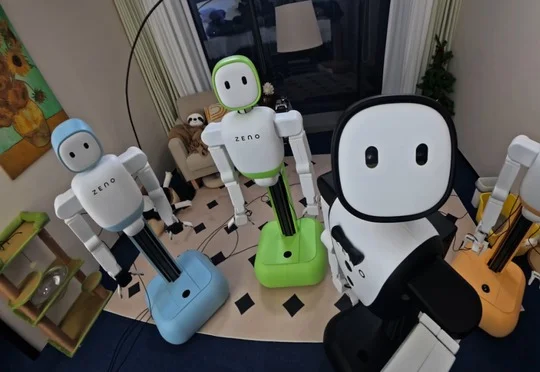
机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型

机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型

机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型

芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。

来自主题: AI资讯
8363 点击    2026-09-07 16:45
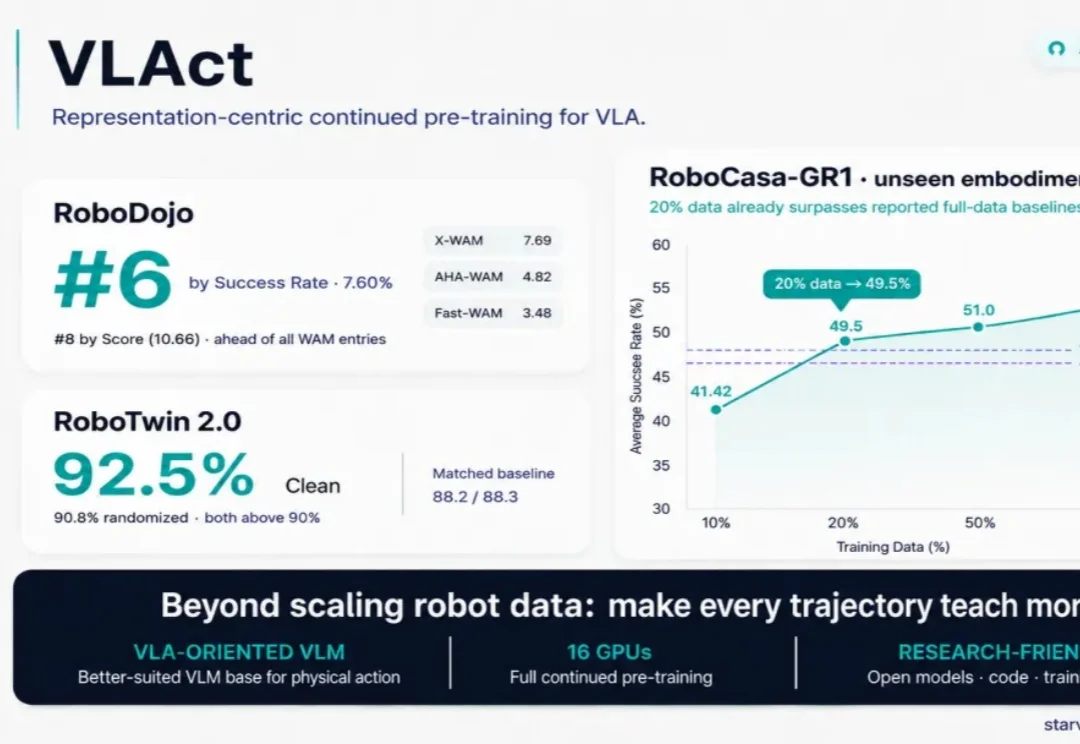
20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?

来自主题: AI技术研报
10204 点击    2026-09-07 09:53
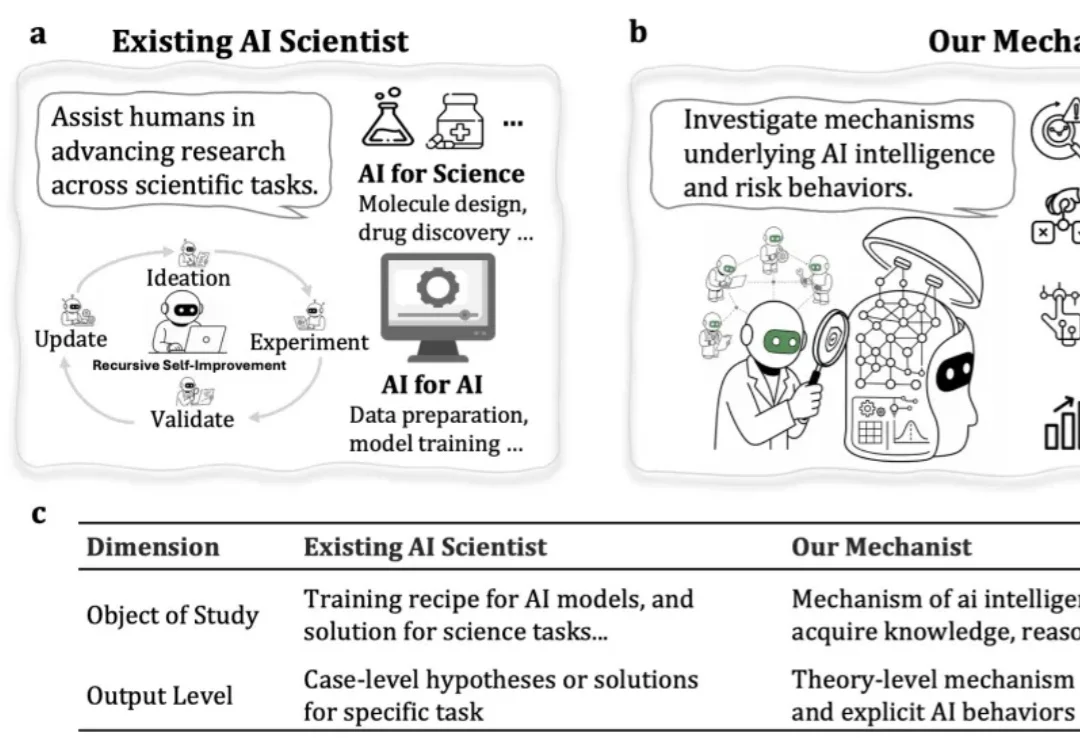
AI开始「研究自己」:Mechanist开启机器智能机制科学

AI开始「研究自己」:Mechanist开启机器智能机制科学

AI开始「研究自己」:Mechanist开启机器智能机制科学

近期发表于 Nature Machine Intelligence 的论文 Towards principled knowledge editing methods for large language model reasoning [1],从知识编辑切入,进一步探索大模型如何使用知识进行推理以及如何通过主动干预观察模型内部变化。

来自主题: AI技术研报
10530 点击    2026-09-07 09:53
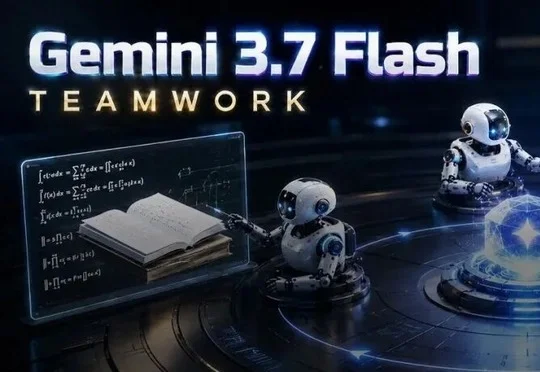
谷歌让AI互怼几天!小模型竟复现3道博士级难题

谷歌让AI互怼几天!小模型竟复现3道博士级难题

谷歌让AI互怼几天!小模型竟复现3道博士级难题

谷歌Antigravity团队公布Teamwork多智能体编排框架成果,轻量级Gemini 3.7 Flash复现了Gemini 3.1 Pro解出的3道博士级数学难题,并从零构建RISC-V CPU模拟器、改进Eigen和ParlayHash开源库代码,证明小模型通过制度化博弈编排也能完成顶尖科研与工程任务。

来自主题: AI技术研报
6018 点击    2026-09-06 11:04
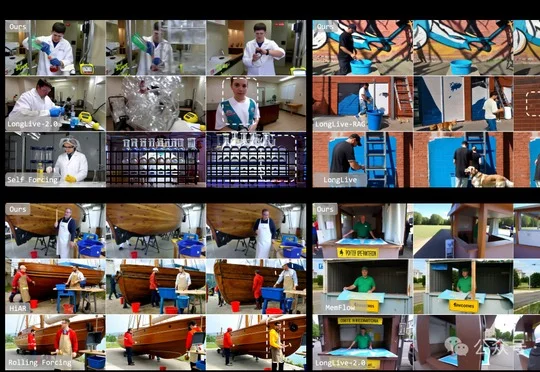
角色离场再回来,AI就换了个人?浙大、港大开源轻量化记忆路由器

角色离场再回来,AI就换了个人?浙大、港大开源轻量化记忆路由器

角色离场再回来,AI就换了个人?浙大、港大开源轻量化记忆路由器

浙大与港大团队开源轻量化记忆路由器LayerRecall,通过选择性检索历史记忆并仅注入对长程信息敏感的特定DiT层,解决长视频生成中角色离场再返回时身份与属性丢失的问题,在MemoBench和MovieBench评测中取得Overall第一,且约6.6MB的路由权重可零再训练迁移至其他视频生成骨干。

来自主题: AI技术研报
8253 点击    2026-09-06 11:02
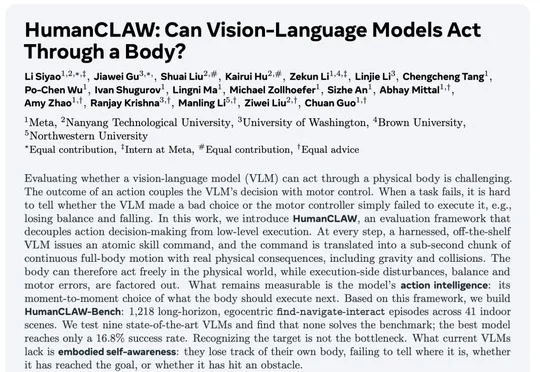
Meta全开源HumanCLAW:基础模型正进入具身智能的决策层

Meta全开源HumanCLAW:基础模型正进入具身智能的决策层

Meta全开源HumanCLAW:基础模型正进入具身智能的决策层

Meta联合南洋理工大学等多所高校全开源HumanCLAW基准,将高层行动决策与低层运动控制分离以单独测量视觉语言模型的行动智能,九个前沿模型完整交互成功率仅16.8%,揭示出当前基础模型缺乏持续维护自身身体状态估计的具身自我感知缺口。

来自主题: AI技术研报
9084 点击    2026-09-05 10:45