从 Computer-Use 到 Robot-Use:一套接口让 VLM 直接「玩转」真实机器人
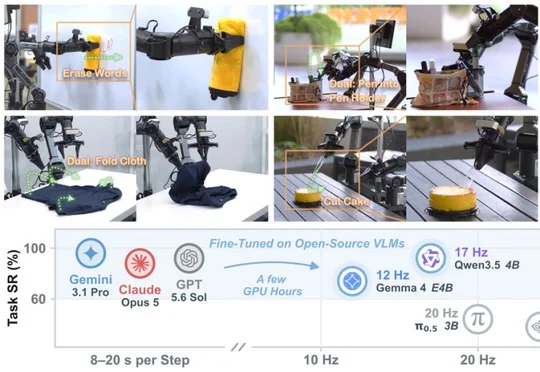
从 Computer-Use 到 Robot-Use:一套接口让 VLM 直接「玩转」真实机器人新加坡国立大学 Show Lab 发布的 Show-Harness 通过一套可被 VLM 理解的语义动作接口,使前沿视觉语言模型和轻量微调的 Qwen3.5-2B 能够跨模型、跨机器人本体直接操控真实机器人,并在跨任务、跨环境、跨本体实验中取得显著高于基线的成功率。
搜索
新加坡国立大学 Show Lab 发布的 Show-Harness 通过一套可被 VLM 理解的语义动作接口,使前沿视觉语言模型和轻量微调的 Qwen3.5-2B 能够跨模型、跨机器人本体直接操控真实机器人,并在跨任务、跨环境、跨本体实验中取得显著高于基线的成功率。
蚂蚁AI安全实验室与清华大学人机交互实验室联合开源9B模型Realtime-Venus,通过配套的Harness打通前后台,使AI助手在执行后台任务的同时能继续与用户对话,并在长视频问答等多项评测中取得领先成绩。
诺因(Knowin)发布生成式学习框架GLOW,在RoboDojo、LIBERO-Pro、Embodied Arena三大具身智能榜单斩获第一,性能显著超越GPT-6,其原生自回归架构、Harness闭环反馈系统与RSI递归自我改进机制共同推动机器人实现"一教就会"的个性化家庭服务能力。
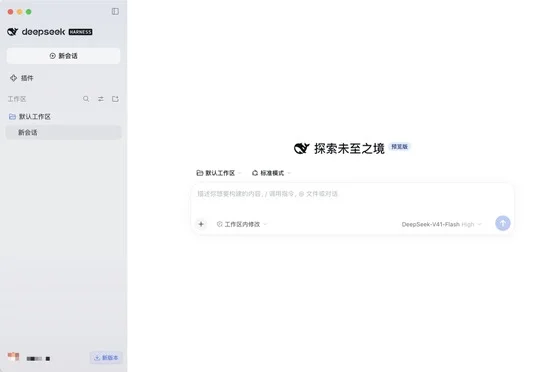
DeepSeek Harness推出桌面版,虽未经官方正式宣布但已通过苹果签名公证,内置智能体团队、语音输入等6个插件并提供标准、PTC、极简、创造四种工作模式,但目前仅支持macOS。
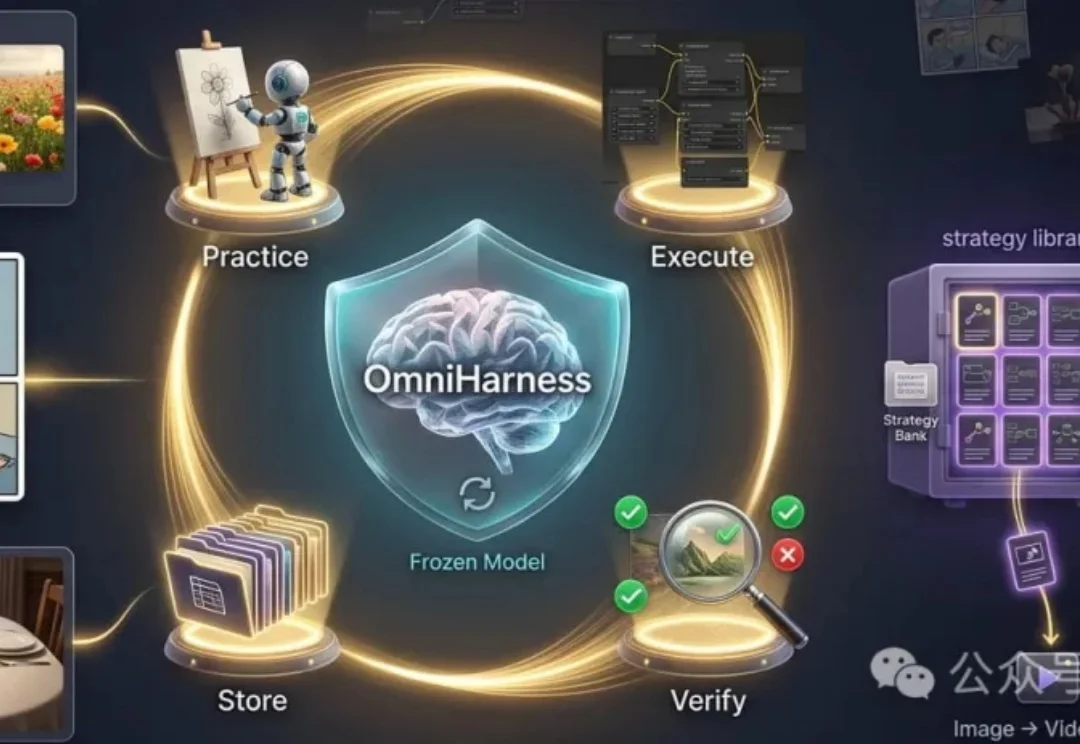
近日,IQuest Research 同北京航空航天大学、曼彻斯特大学等合作伙伴发布 ModularRSI,尝试让 Agent 根据自身执行经验,持续修改模型外围的运行机制——Harness。
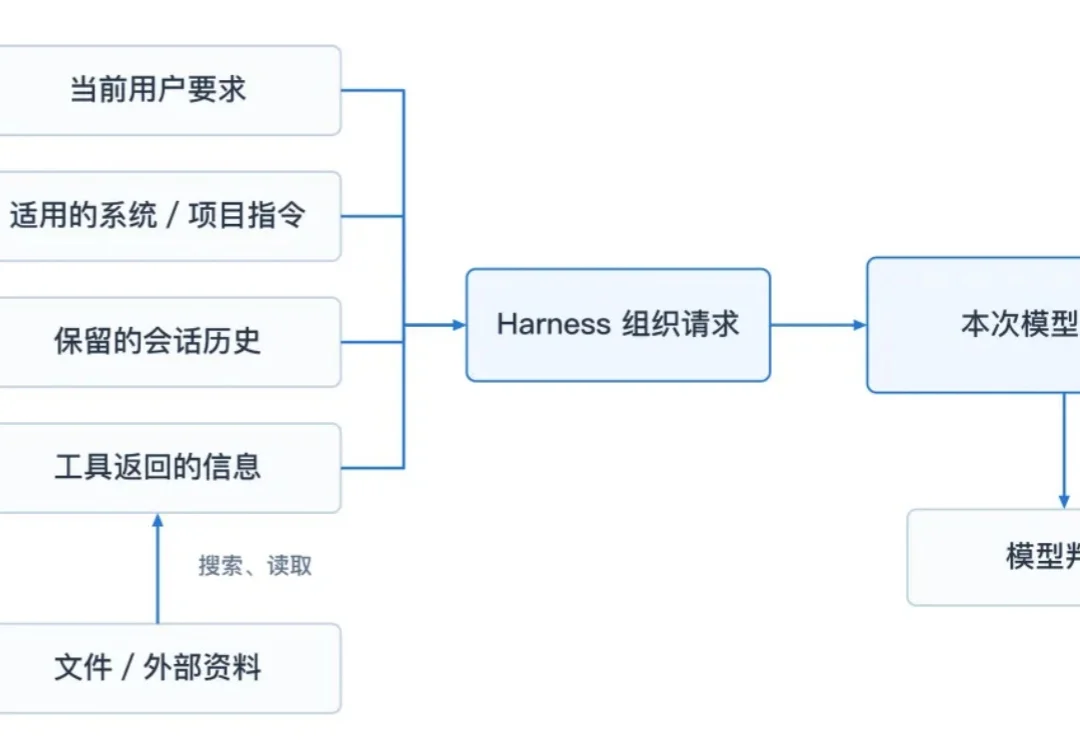
现在的 Agent 的产品越来越多,有些主打 Coding,有些事做日常办公,也有些用于情感陪伴虽然这些产品的用途不同,背后的工作原理其实都大同小异,便是 Harness 对上下文的自动化编排
你的第一套Company Harness。
文章指出当办公Agent深度介入工作后,用户面临工作方式主导权被平台锁定的风险,认为模型开源不等于Agent开源,Agent Runtime开源才是关键,并以DeepSeek发布的Harness和网易有道开源的LobsterAI(含OpenClaw)为例,说明开源Agent Runtime能为用户带来数据主权、可审计性、连续性和可定制性。
AI完成任务之后,还能留下什么?
AI for Science的竞争,正在向科研闭环延伸。