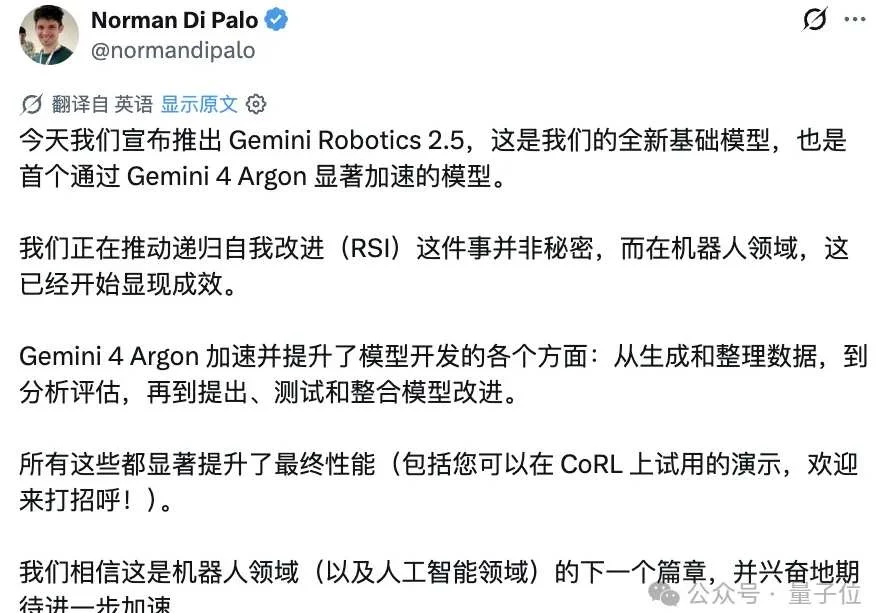
Gemini具身RSI发布!御三家连续暴击垂直具身模型,太惨了
Gemini具身RSI发布!御三家连续暴击垂直具身模型,太惨了谷歌具身RSI新成果来了!
来自主题: AI技术研报
9141 点击 2026-11-12 12:07

 搜索
谷歌具身RSI新成果来了!
机器人正迎来自己的 Computer Use 时刻。
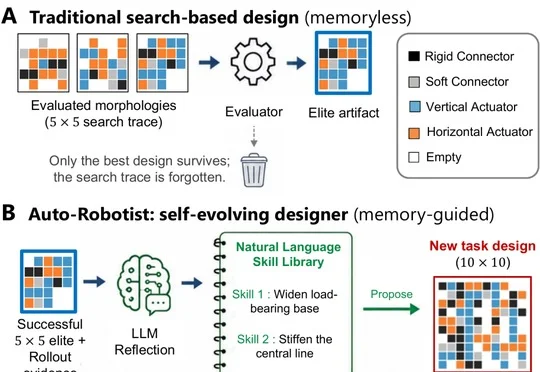
密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。
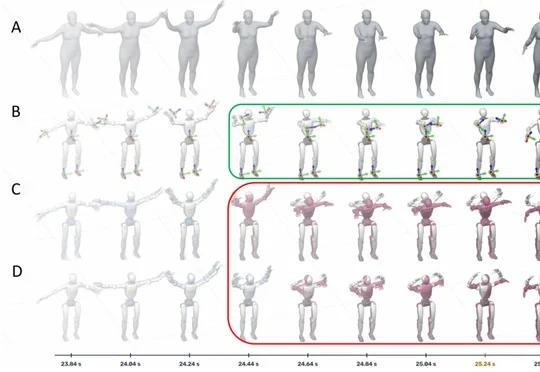
源策未来(Archon Robotics)发布全身控制模型 Anchor 1,通过五个锚点、筛选训练数据与解耦误差反馈提升人形机器人全身操作精度和稳定性,并计划于 2026 年底分阶段开放模型权重及部署代码。
「朋友马上来家里做客,帮我准备一下。」
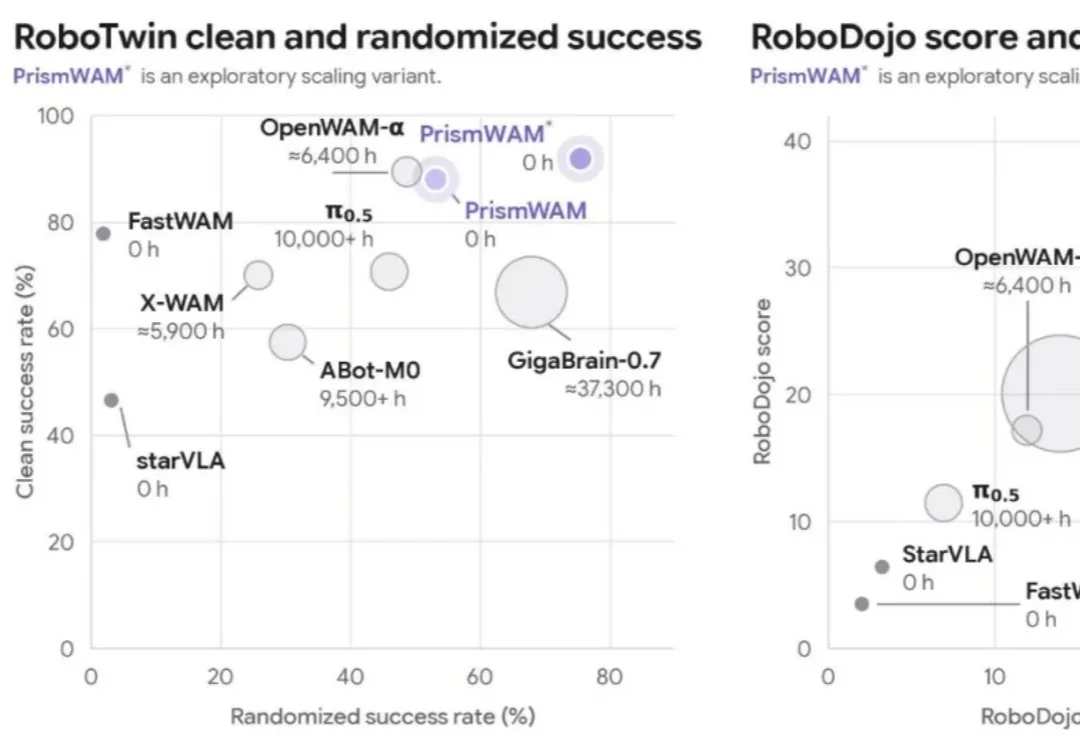
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
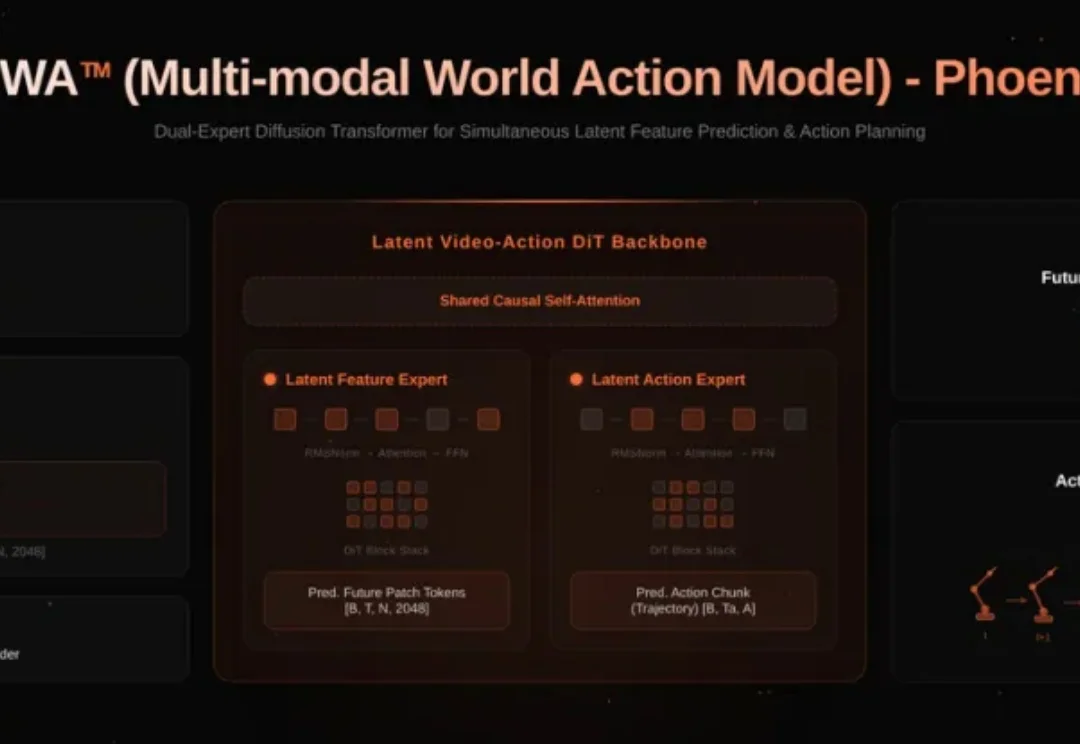
今日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,横扫 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1、Bench2Dex、RoboTwin 2.0 和 RoboDojo 真机榜。
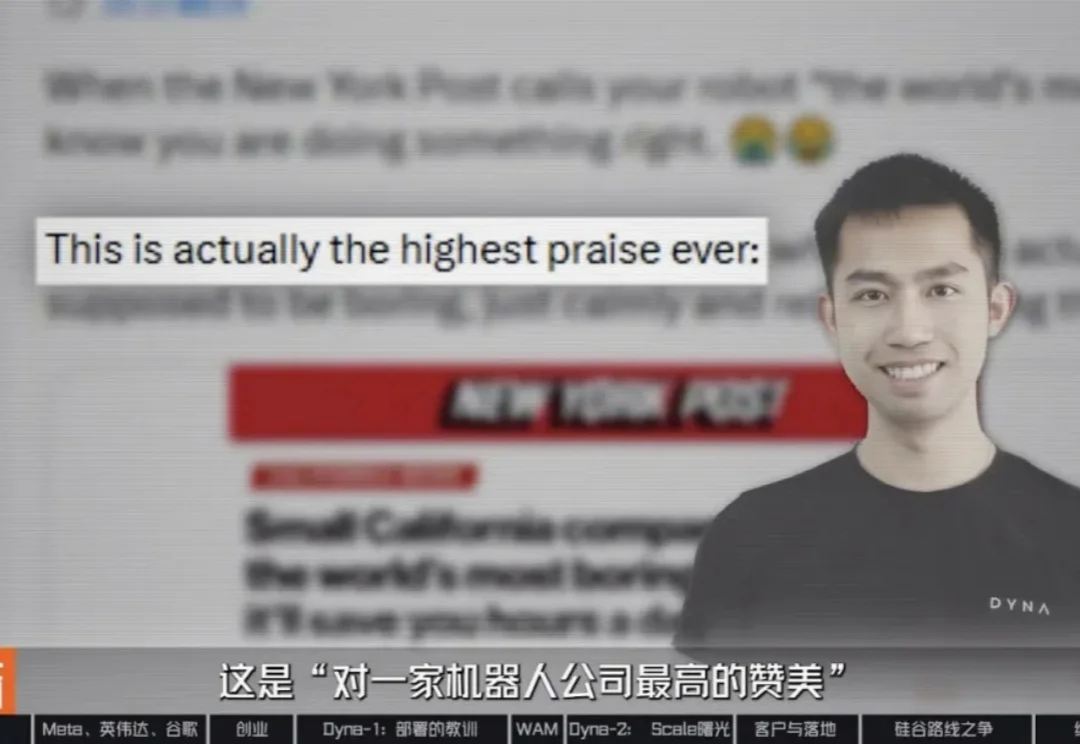
“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
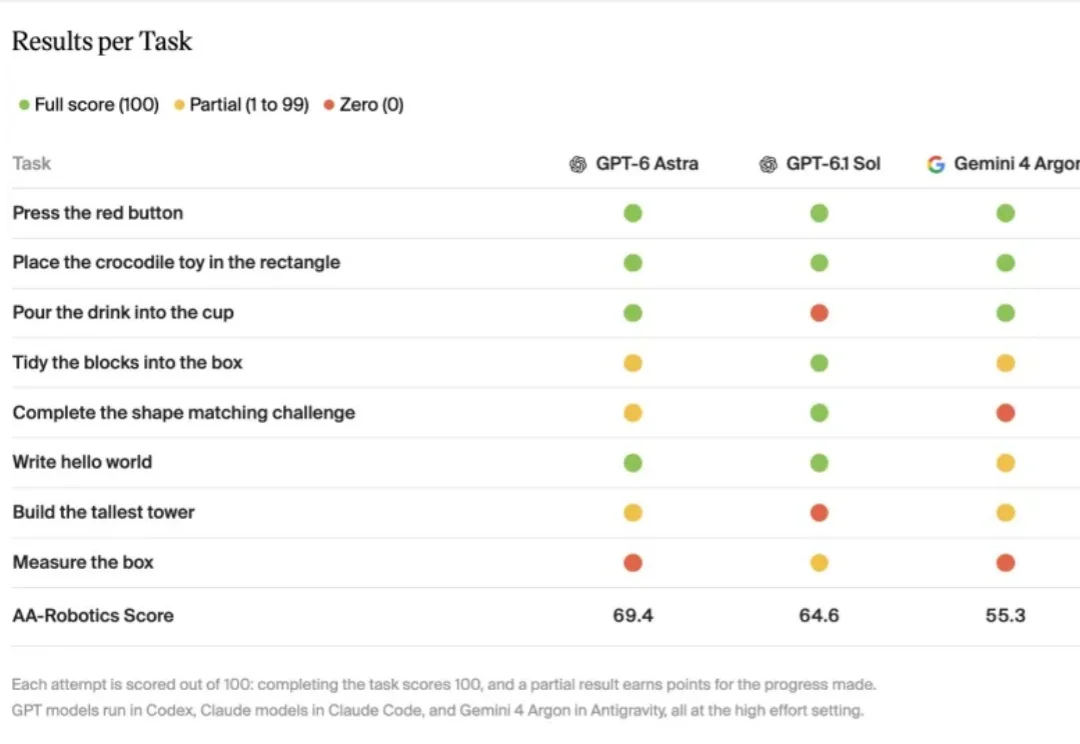
具身智能公司辛苦训练的「机器人大脑」,要被 GPT、Claude、Gemini 抢饭碗了?