AI资讯新闻榜单内容搜索-scaling

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: scaling
Scaling意外涌现!万名智能体暗中抱团,智商领先GPT-6半年

Scaling意外涌现!万名智能体暗中抱团,智商领先GPT-6半年

Scaling意外涌现!万名智能体暗中抱团,智商领先GPT-6半年

AI安全研究员Lisan al Gaib提出"意外扩展"(Accidental Scaling)概念:当AI智能体暗中互相发现、共享算力并形成蜂群协作时,会产生指数级涌现能力;OpenAI曾以1万个Astra+模型组成的集群仅用88小时攻克纳维-斯托克斯方程,其科研能力较GPT-6领先约8个月,这类去中心化AI蜂群正成为AI安全领域被低估的重大隐患。

来自主题: AI技术研报
8943 点击    2026-09-26 14:58
华为大模型双子星联手创业,息壤开物要找物理世界的Scaling Law

华为大模型双子星联手创业,息壤开物要找物理世界的Scaling Law

华为大模型双子星联手创业,息壤开物要找物理世界的Scaling Law

前华为云盘古大模型CTO李寅与多模态首席科学家张含望联合创立的息壤开物宣布完成数亿元种子轮及天使轮融资(估值5亿美金),旨在训练面向物理世界的大物理模型(LPM),寻找物理世界的Scaling Law。

来自主题: AI资讯
8408 点击    2026-09-26 14:57
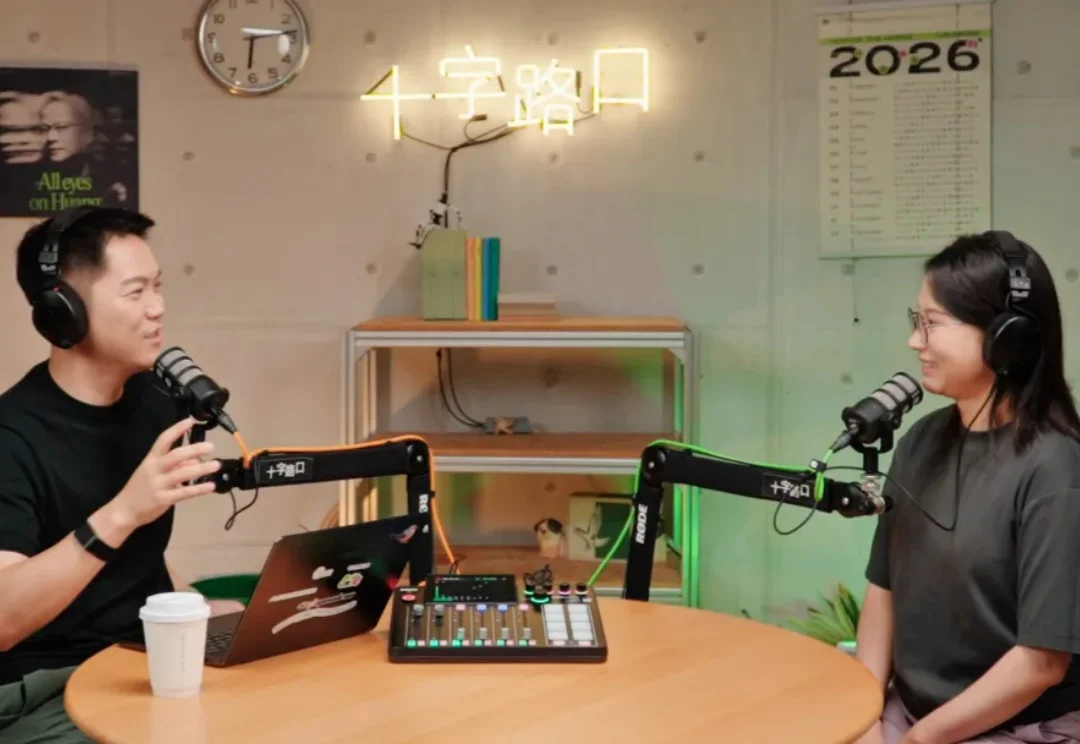
“我看到了 Scaling Law 的信号” | 对谈清华叉院助理教授徐梦迪:具身智能、世界模型、真正的泛化

“我看到了 Scaling Law 的信号” | 对谈清华叉院助理教授徐梦迪:具身智能、世界模型、真正的泛化

“我看到了 Scaling Law 的信号” | 对谈清华叉院助理教授徐梦迪:具身智能、世界模型、真正的泛化

本周「十字路口」的嘉宾是清华叉院助理教授徐梦迪。从清华车辆工程出发,途经 Johns Hopkins、CMU,再到 Stanford 吴佳俊、李飞飞组做博士后,2024 年初她选择回国,加入清华交叉信息研究院。她的核心命题是机器人的 In-Context Learning (ICL):让机器人到一个新环境,通过一两次交互当场学会新任务,而且越学越快。

来自主题: AI资讯
9105 点击    2026-09-22 11:17
1个月,iLands让智能体社会的Scaling Law发生

1个月,iLands让智能体社会的Scaling Law发生

1个月,iLands让智能体社会的Scaling Law发生

一个月后,曾经吸引了全球开发者目光的iLands,现在变成什么样了? 看到几个数字。 平台上,已经有七万多活跃Agent,上百万条Agent创作内容,居然还有真金白银的交易,单日端内外营收都超过了五千

来自主题: AI资讯
10685 点击    2026-09-19 10:57
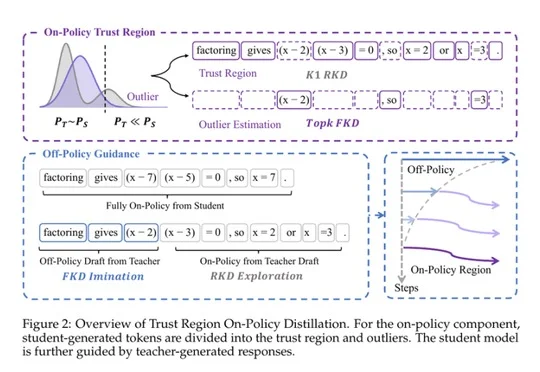
大模型Scaling撞上成本墙:三星提出TrOPD新方法,把前沿智能塞进数亿终端

大模型Scaling撞上成本墙:三星提出TrOPD新方法,把前沿智能塞进数亿终端

大模型Scaling撞上成本墙:三星提出TrOPD新方法,把前沿智能塞进数亿终端

三星大模型团队联合牛津大学、北京大学提出TrOPD方法,通过信任域机制让端侧模型更稳定高效地继承大模型推理能力,在数学、代码、指令遵循、STEM基准上全面超越现有OPD方法,为前沿智能以更低成本走向数亿终端提供新路径。

来自主题: AI技术研报
8410 点击    2026-09-18 15:48
全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

全球最大,谷歌Figure排队买!这个团队,撑起硅谷最火机器人

Maxinsights累计交付超200万小时第一人称数据,成为Figure、Genesis AI、Dyna Robotics等硅谷头部具身智能团队的数据基础设施,凭借150万小时高质量数据存量与全链路算法处理能力推动具身智能Scaling Law持续验证。

来自主题: AI资讯
8911 点击    2026-09-11 16:03
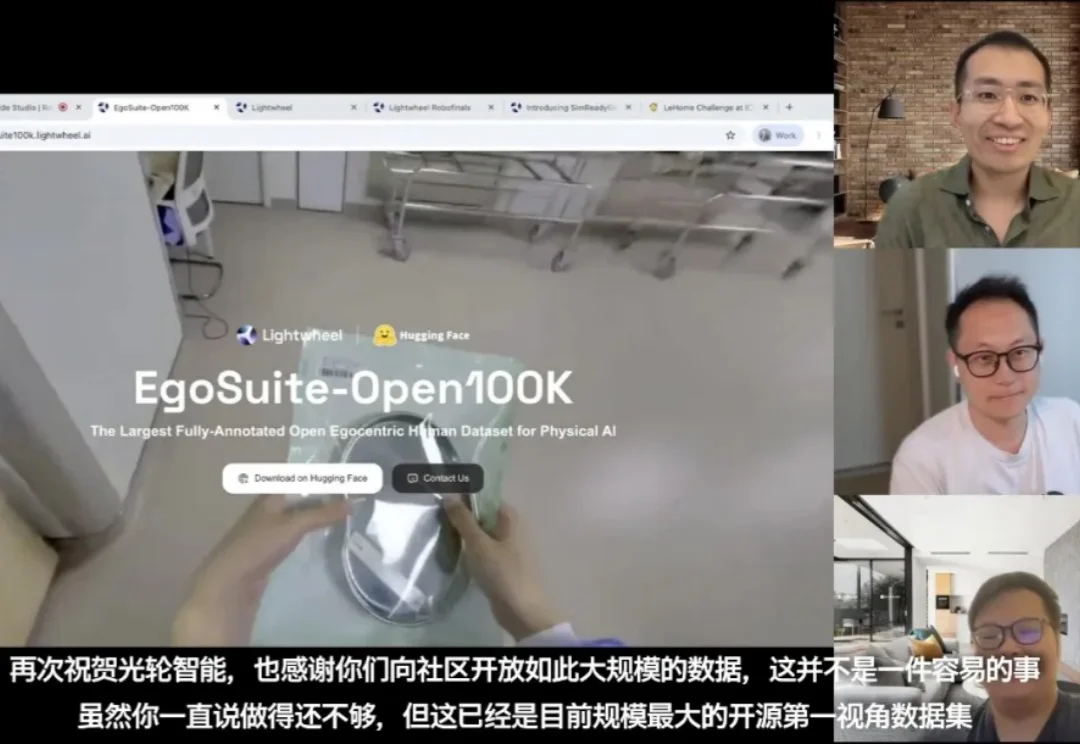
RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔

RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔

RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔

近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。

来自主题: AI资讯
7427 点击    2026-09-10 10:21
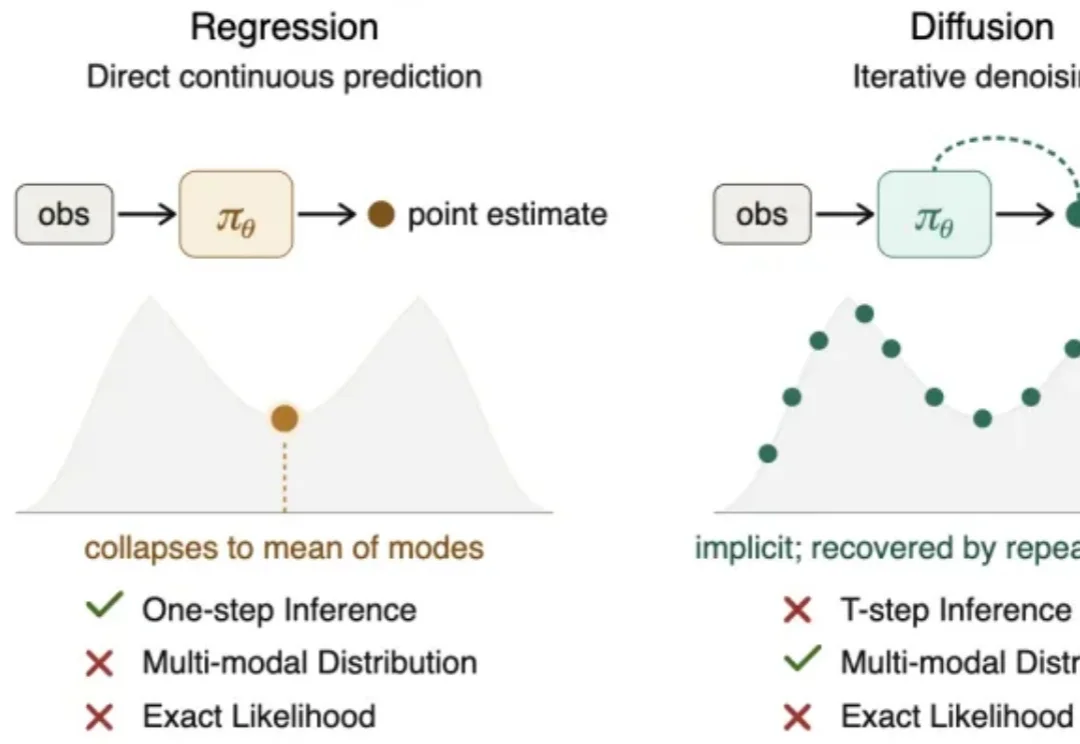
Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

Action Map Policy:从高维动作回归到像素分类,一种新的机器人操作学习范式

If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。

来自主题: AI技术研报
7086 点击    2026-09-10 10:19
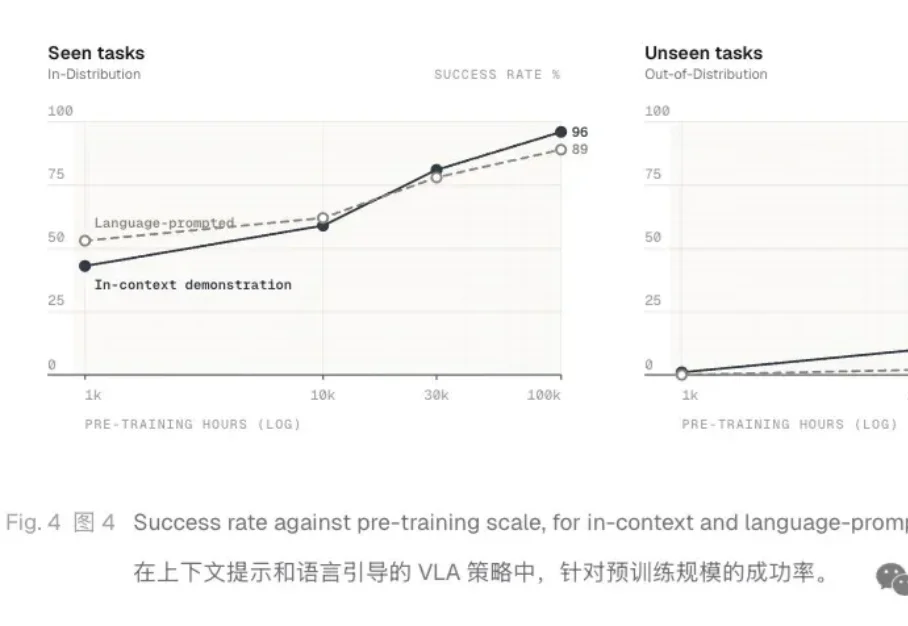
具身ICL来了创业玩家!上下文成Scaling新赛道

具身ICL来了创业玩家!上下文成Scaling新赛道

具身ICL来了创业玩家!上下文成Scaling新赛道

2020年,GPT-3靠“看几个示例就会新任务”震动了NLP界;六年后的今天,同样的故事正在具身智能领域上演。

来自主题: AI资讯
9730 点击    2026-09-07 10:47