AI资讯新闻榜单内容搜索-VLA

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: VLA
CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

上海交通大学卢策吾、汶川团队联合穹彻提出LIFT(Late Reactive Injection of Force for VLA Post-Training),被CoRL 2026高分收录,该方法在保留预训练知识的前提下,仅通过20至30条在线带力数据后训练即可让VLA学会力反馈,显著提升叠毛巾、插书、汉诺塔圆环放置等接触密集型任务表现。

来自主题: AI技术研报
6658 点击    2026-09-28 16:20
流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

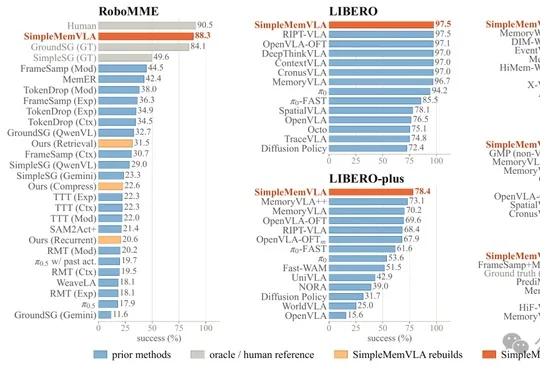
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。

来自主题: AI技术研报
9641 点击    2026-09-18 15:47
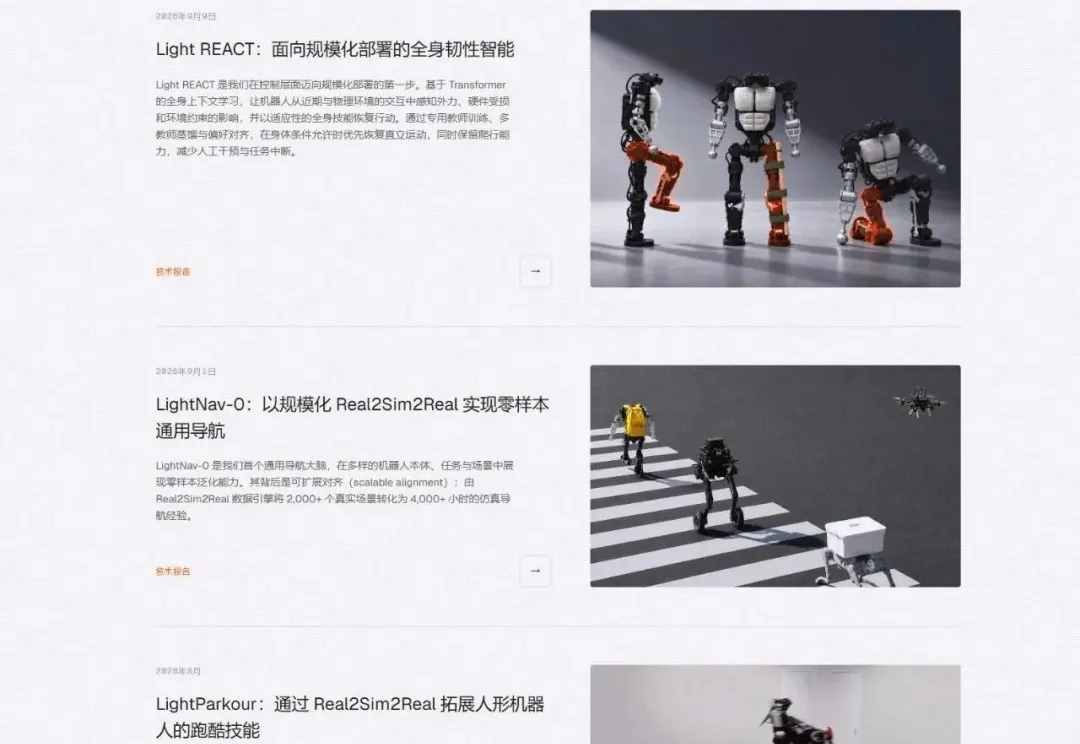
2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。

来自主题: AI技术研报
8775 点击    2026-09-14 09:22
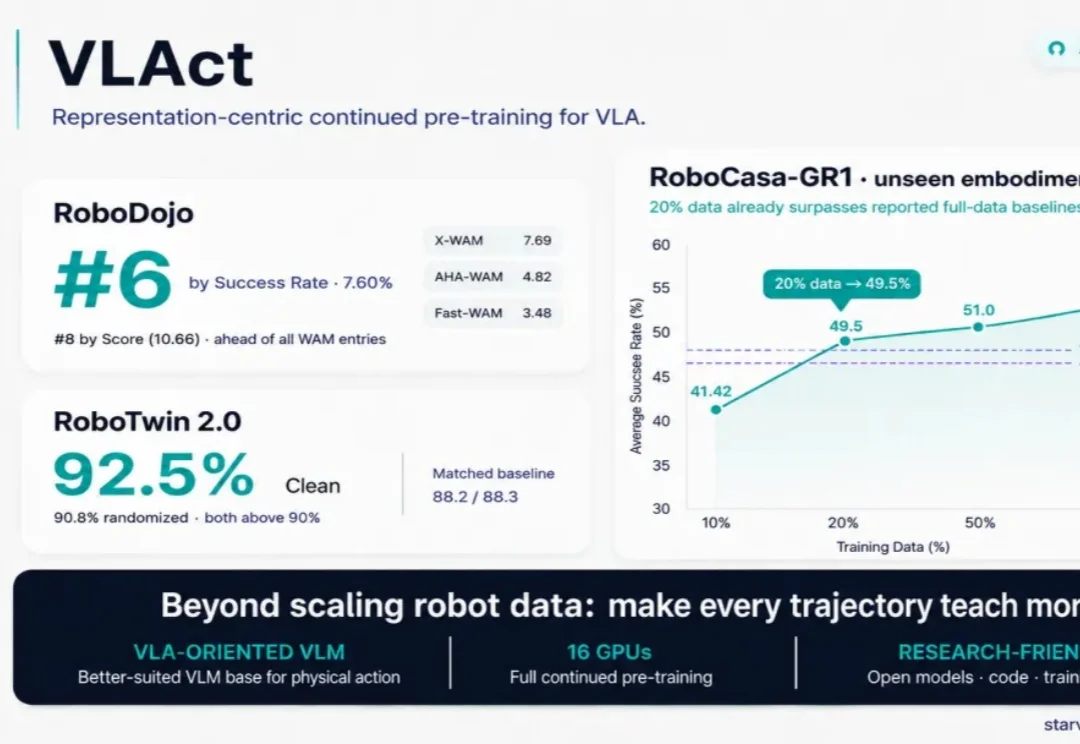
20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?

来自主题: AI技术研报
10200 点击    2026-09-07 09:53
T-RO综述重构Foundation Model时代机器人操作知识版图

T-RO综述重构Foundation Model时代机器人操作知识版图

T-RO综述重构Foundation Model时代机器人操作知识版图

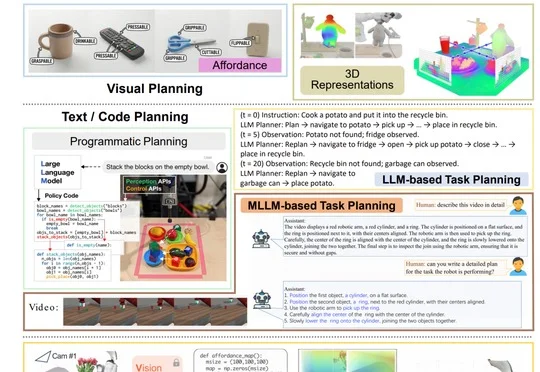
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode

来自主题: AI技术研报
8620 点击    2026-09-04 15:48
今年最难的机器人Demo,“机器人含量”为0

今年最难的机器人Demo,“机器人含量”为0

今年最难的机器人Demo,“机器人含量”为0

今年5月,英伟达机器人负责人Jim Fan在一场公开演讲中宣告:VLA、遥操已死。

来自主题: AI资讯
6439 点击    2026-09-03 09:51
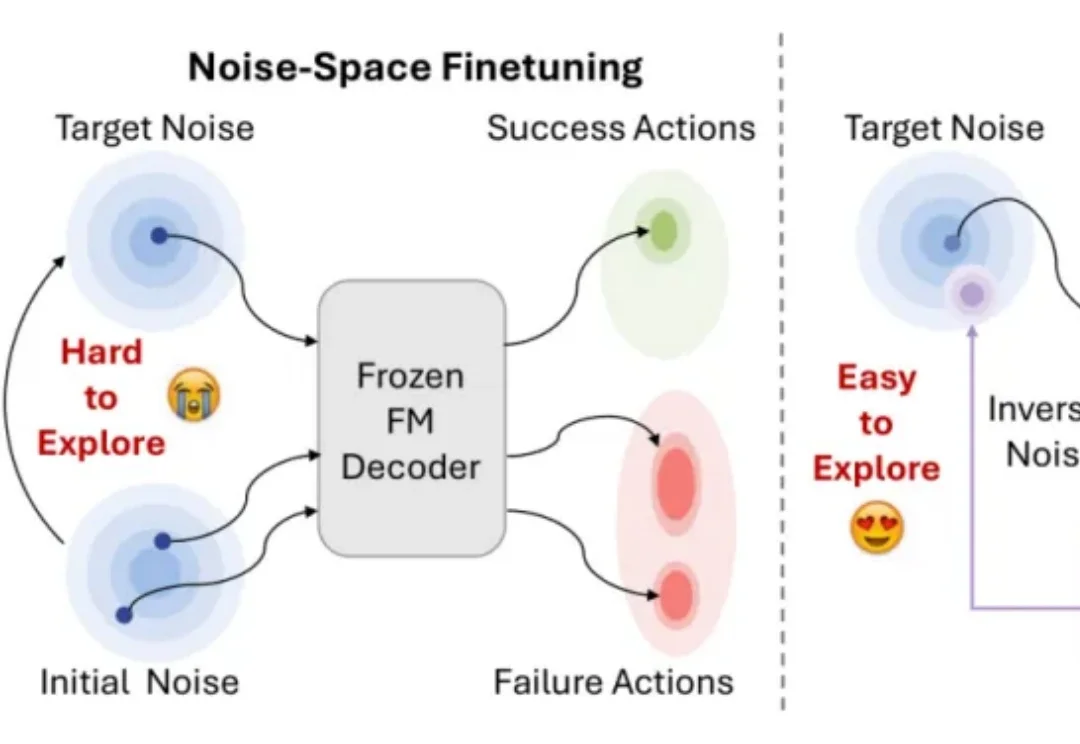
UniSteer用机械臂「拼豆」:让人类指导进入VLA噪声空间强化学习

UniSteer用机械臂「拼豆」:让人类指导进入VLA噪声空间强化学习

UniSteer用机械臂「拼豆」:让人类指导进入VLA噪声空间强化学习

视觉 - 语言 - 动作模型(Vision-Language-Action Model,VLA)正在成为机器人操作的重要基础模型。经过少量示范微调后,VLA 已经能够完成抓取、放置、堆叠等多种任务。然而,一旦任务涉及精密接触、狭小容差或分布外位置,模型的成功率仍会明显下降。

来自主题: AI技术研报
9291 点击    2026-09-02 14:32